機器人 TCP 校正與 Pivot 原理:為什麼 4 個姿態就能解出尖端?
六軸手臂工具中心點校正數學推導:Pivot 幾何約束、最小平方法正規方程、條件數 5 道診斷門檻與 50050 警報實務避坑!
我是 Jason,專注於 ABB 機器人 (RW7/RW8) 運動學、OpenCvSharp 機器視覺定位、TCP 校正演算法 與 AI Agent 智慧工作流。從光學取像、四元數姿態解算到控制器通訊部署,提供顧問級一站式軟硬體整合方案。
跨領域工程顧問與落地實戰成果:涵蓋 AI 深度學習、AOI 光學檢測、機器人自動化、量化程式交易與邊緣 APP(點擊任一卡片可展開完整技術架構與交付成果)。
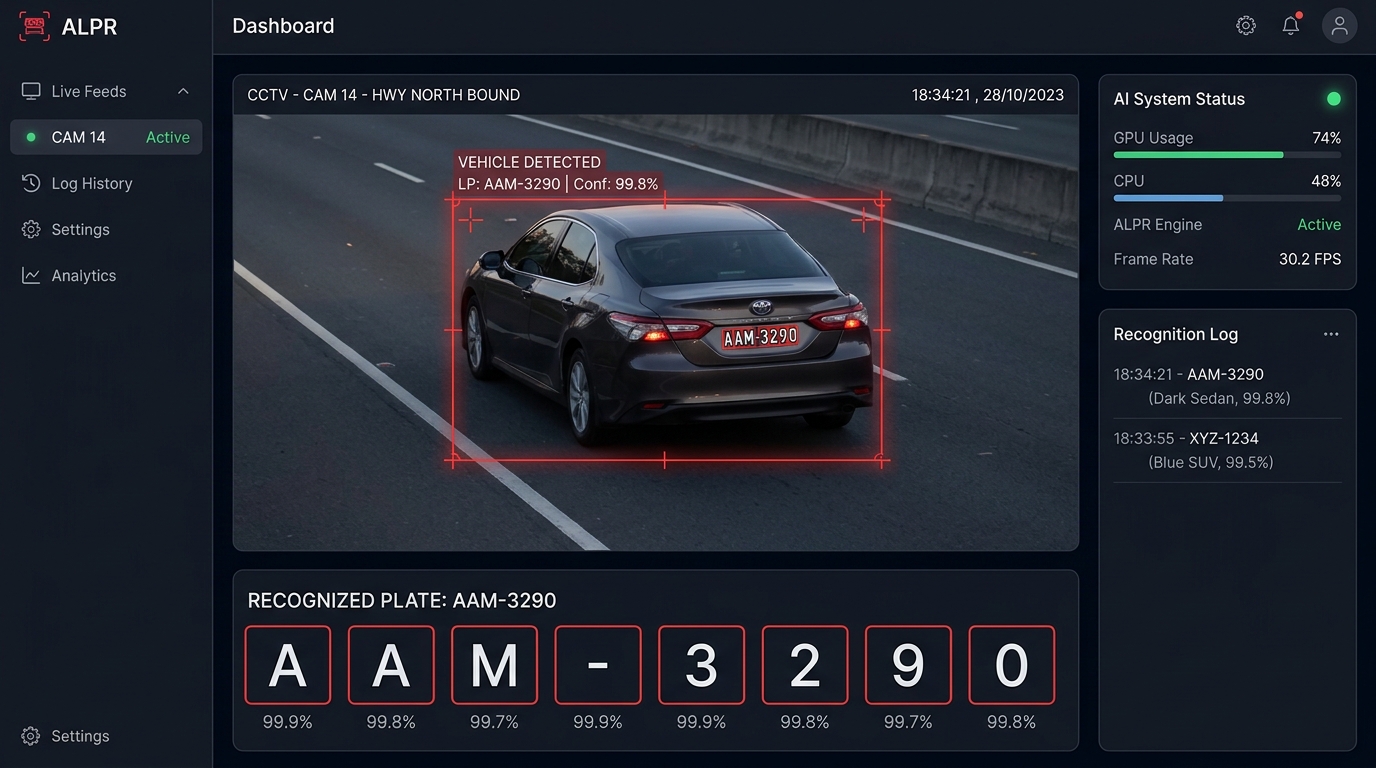 AI 科技
結合 YOLO 幾何定位、透視校正與 CRNN 卷積文字辨識,實現多角度與夜間強光抗干擾高精度辨識。
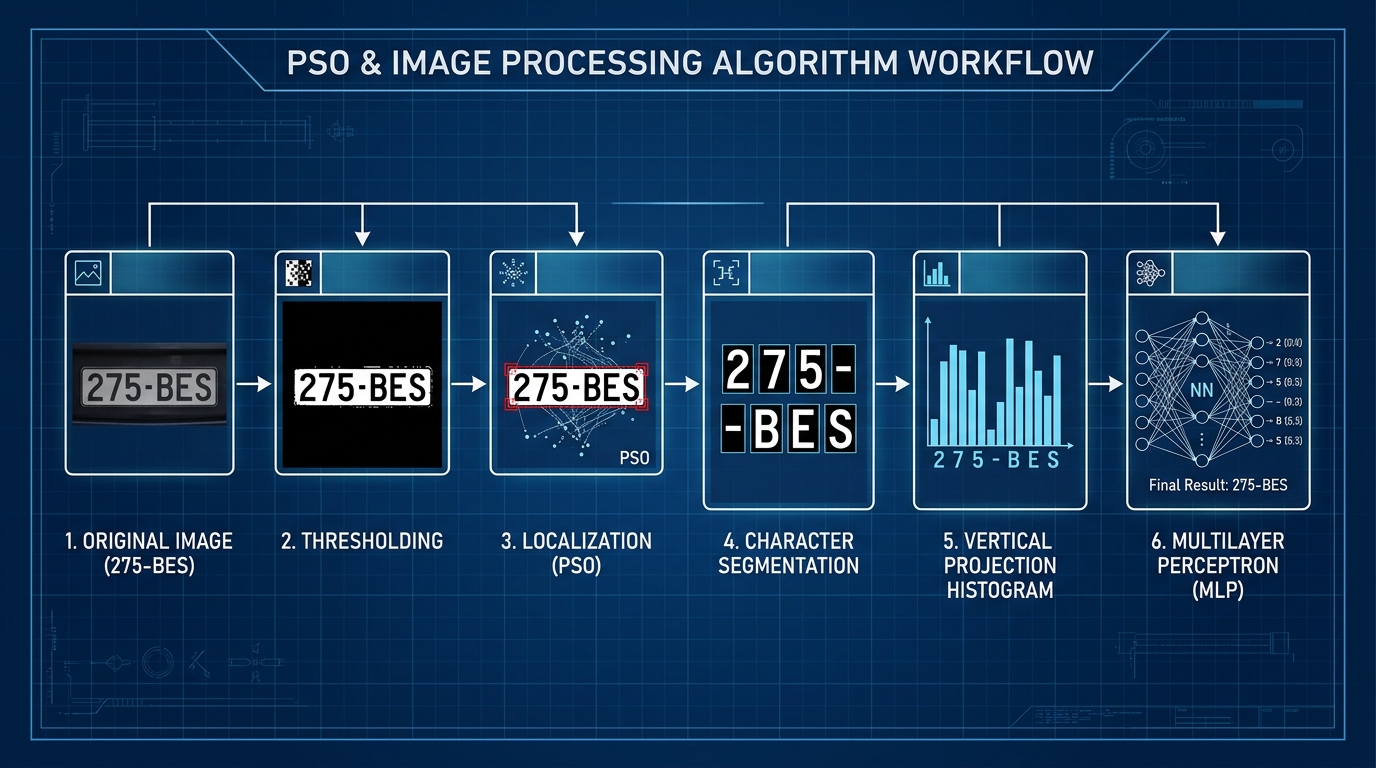 最佳化演算法
採用粒子群最佳化演算法自動尋優二值化動態門檻與垂直投影切割點,克服複雜陰影與髒污干擾。
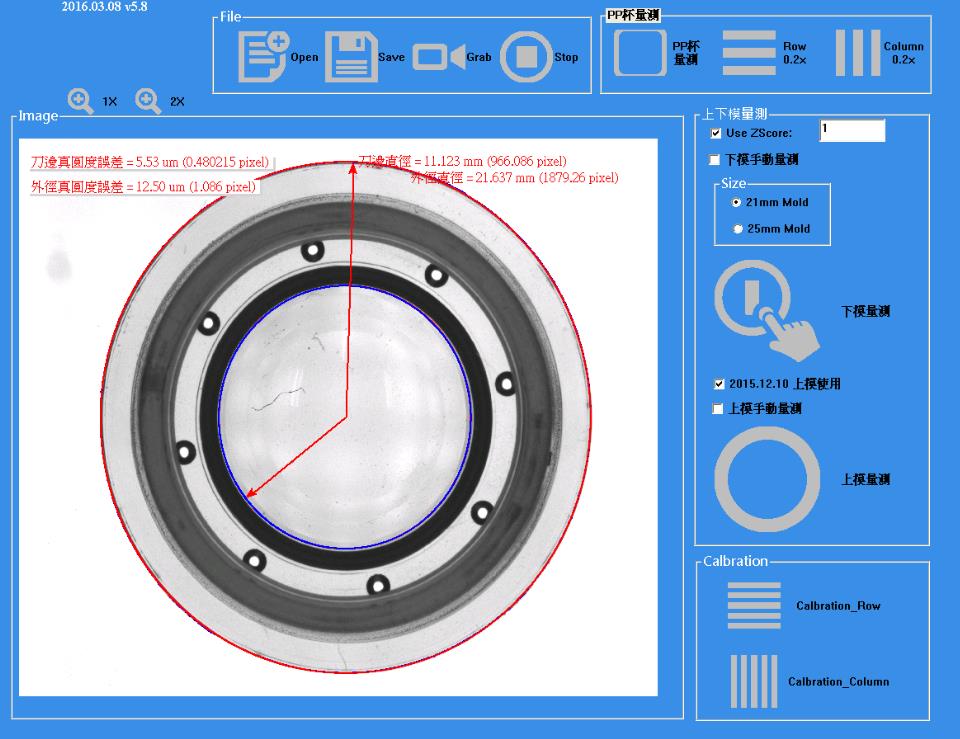 精密製造 AOI
同軸平行光取像與 Zernike 次像素邊緣定位,精密量測基弧、偏心度與微米級邊緣缺角。
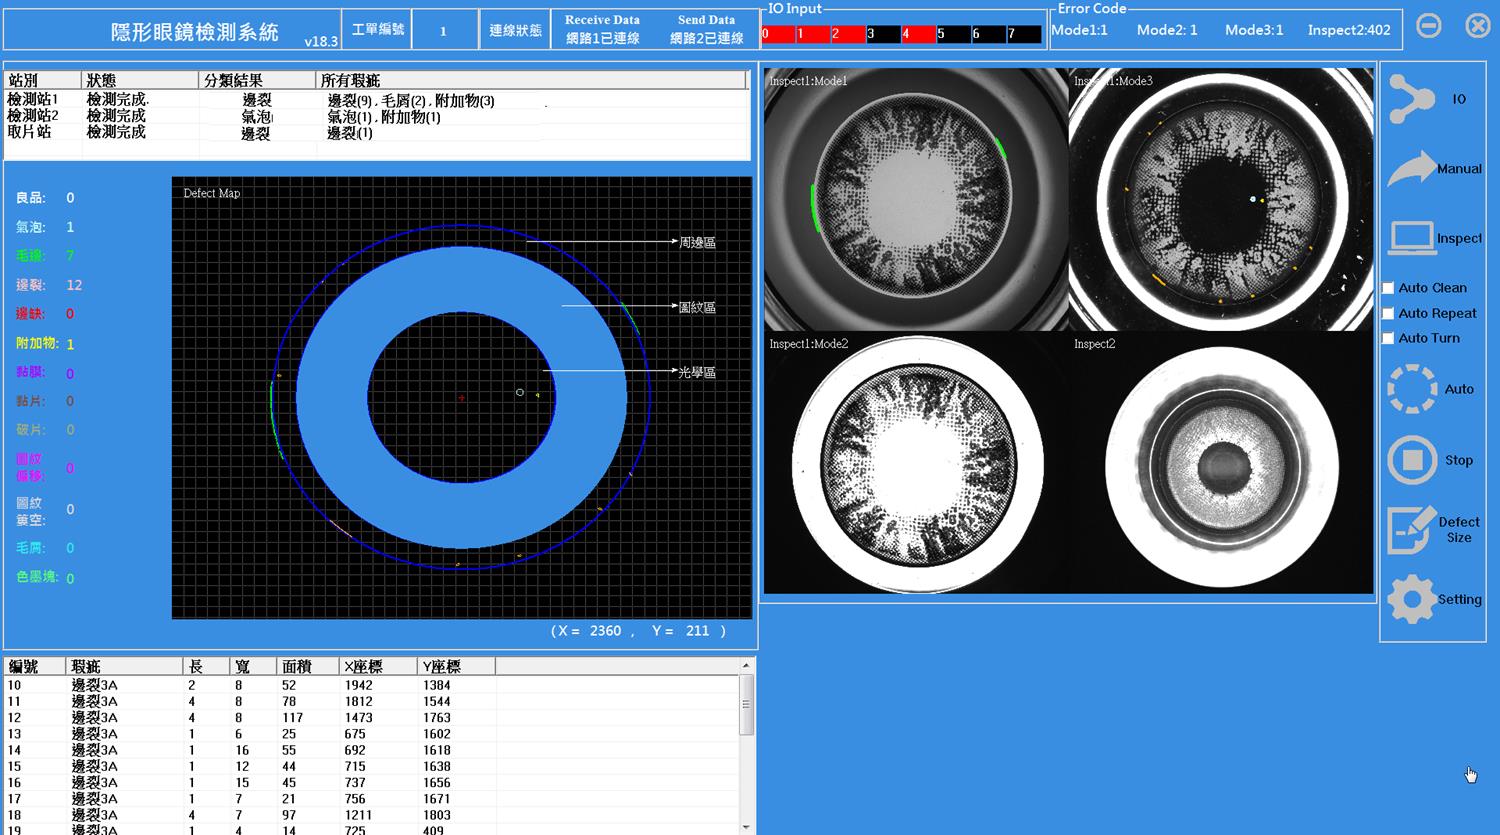 精密 AOI 檢測
TracePro 光學照明模擬、邊緣 14 種微米級缺陷分割與四工位非同步多執行緒平行取像架構。
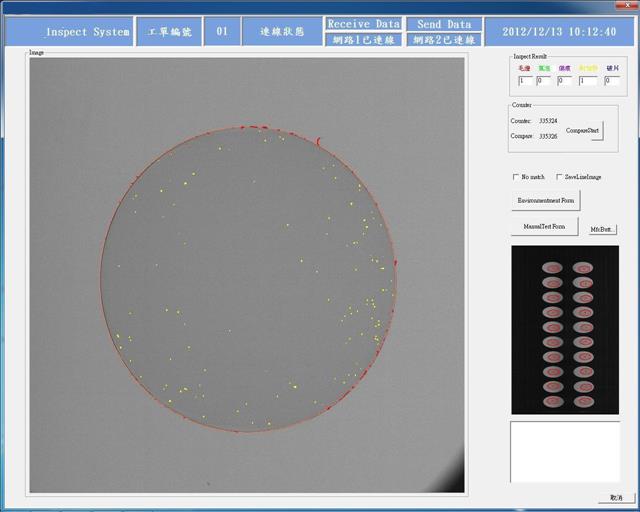 高速 Line Scan AOI
線掃描 (Line Scan CCD) 同時檢測 20 模穴,動態瑕疵分割分類 (Rank A/B/OK/NG) 與即時資料庫標記。
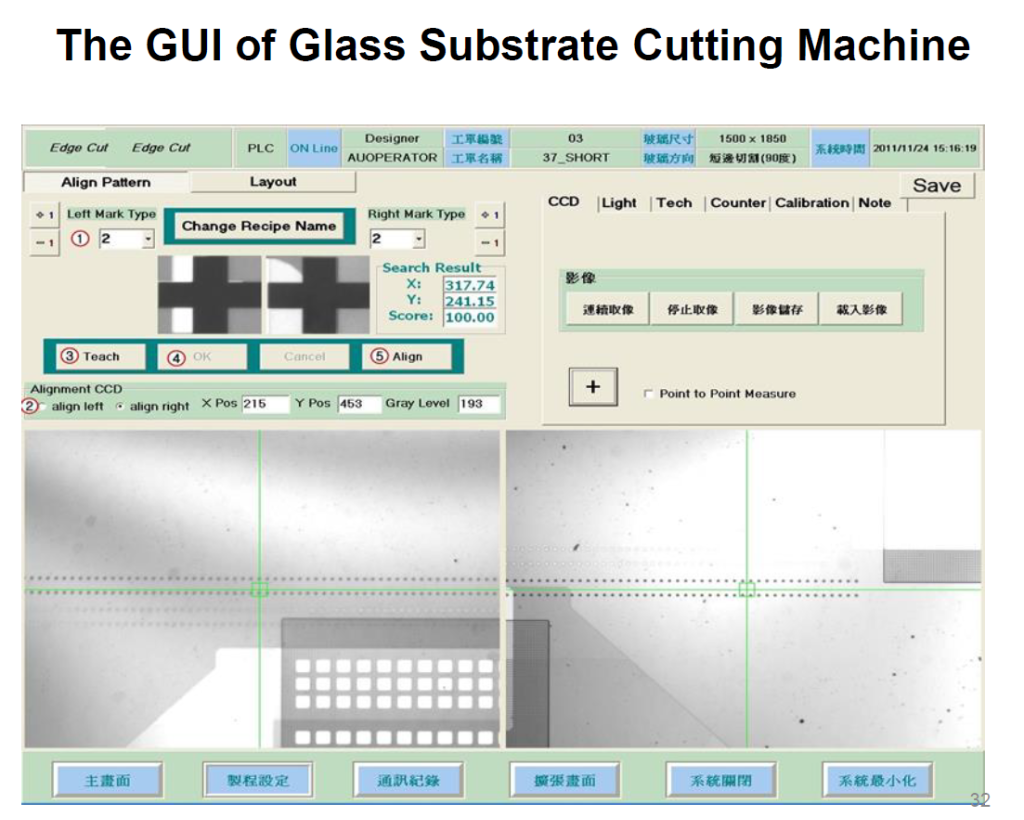 大尺寸面板 AOI
1500×1850mm 大尺寸玻璃基板,雙 Area CCD 閃頻定位十字標靶 (Cross-mark),精確求取切割基準線。
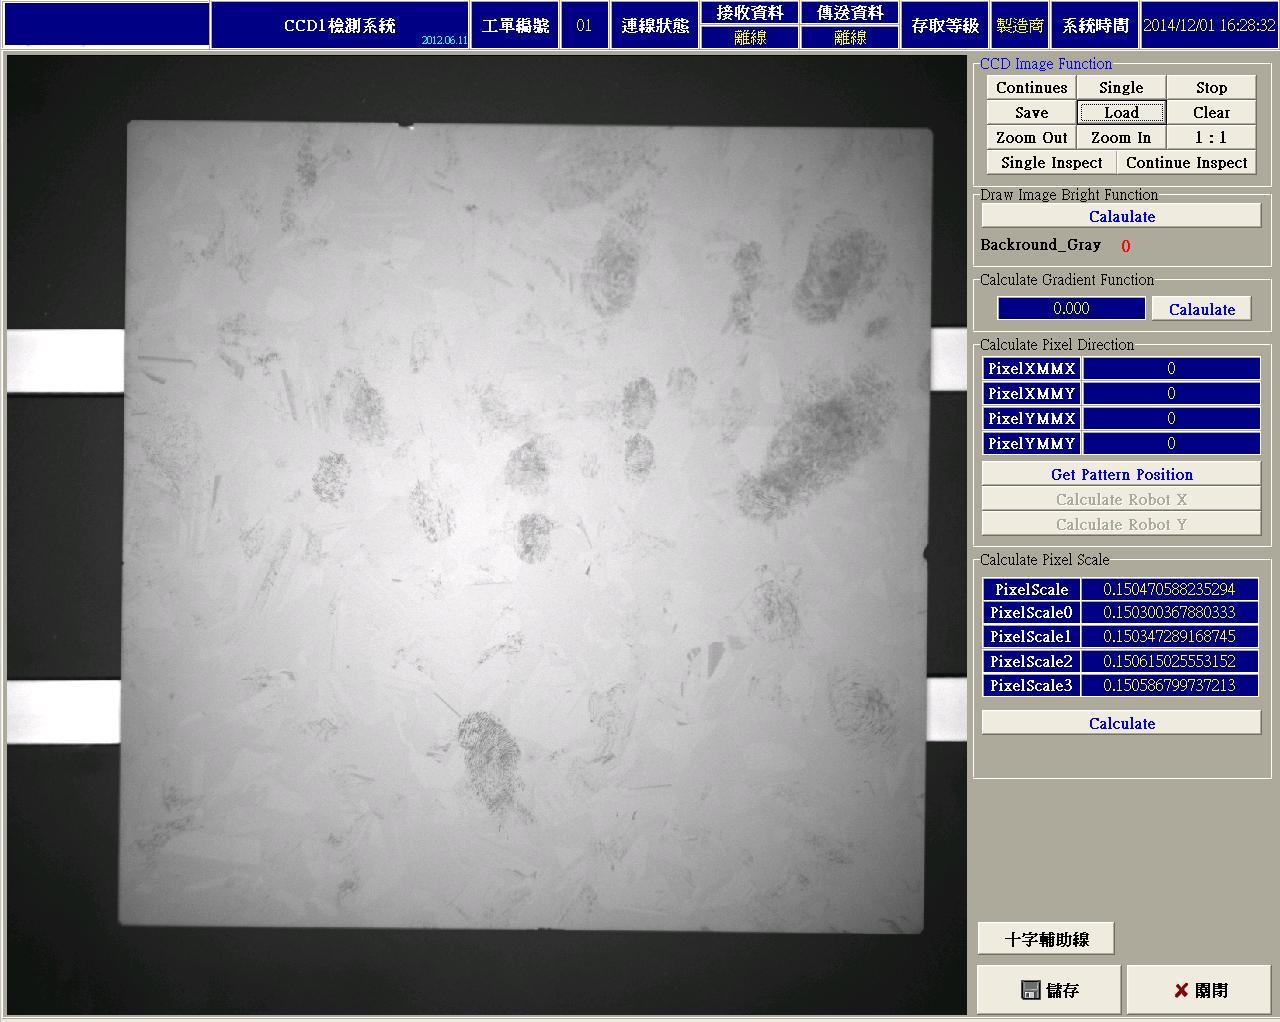 半導體/太陽能 AOI
96TDI 近紅外光 (NIR) 穿透取像檢測 80 µm 內部隱裂 (Microcrack),結合外觀四邊崩角即時分選。
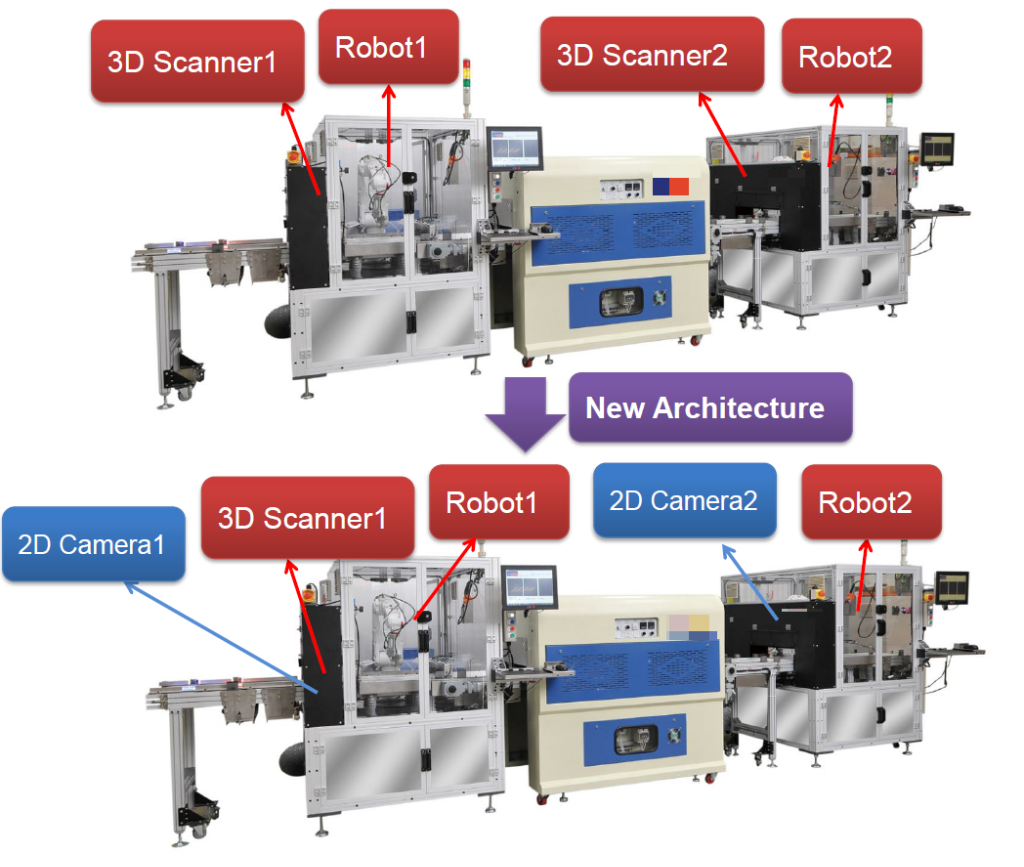 立體視覺與機器人
以兩組 2D 工業相機結合齊次轉換矩陣替代昂貴 3D 掃描儀,硬體成本節省 60%,重現精度達標。
 量化金融
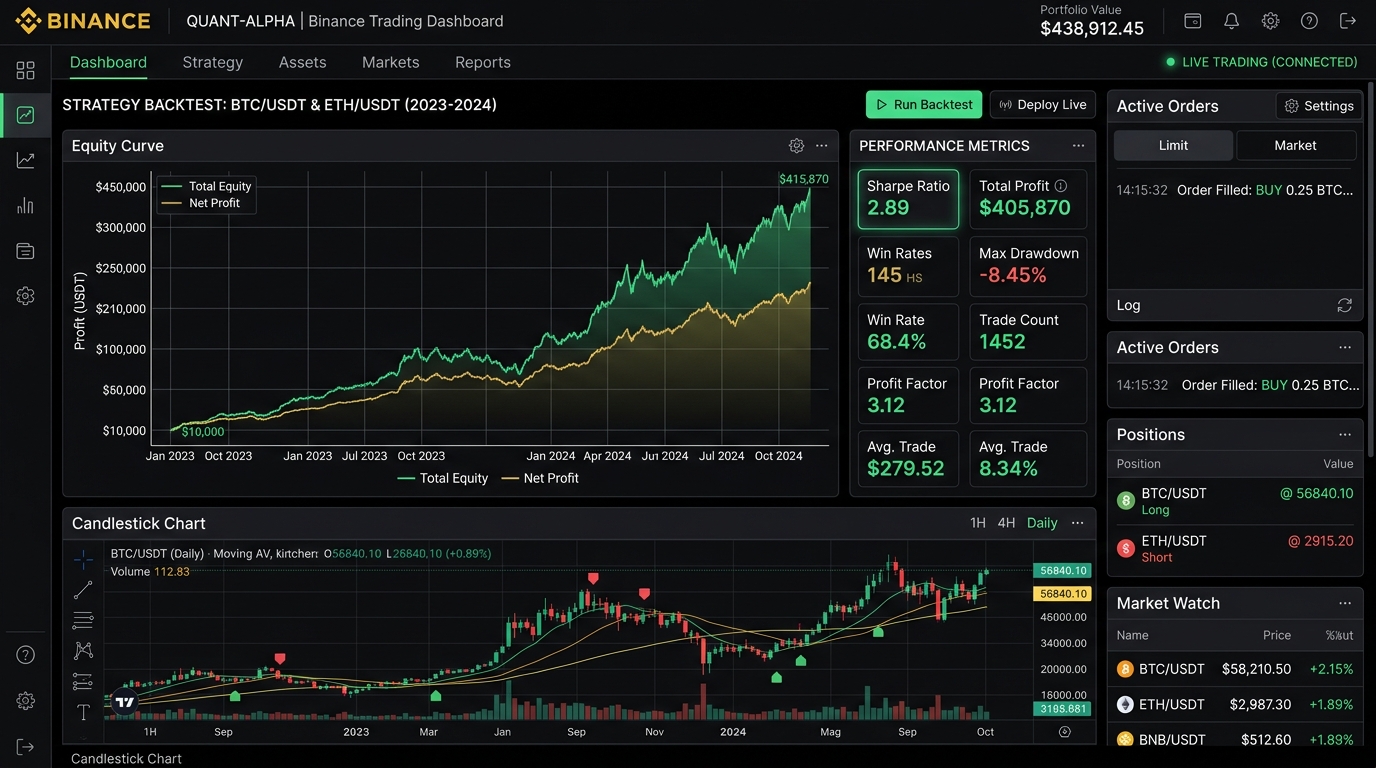
串接 Binance WebSocket 深度行情,開發網格交易、期現基差套利與多層防爆倉熔斷風控系統。
 機器人與3D視覺
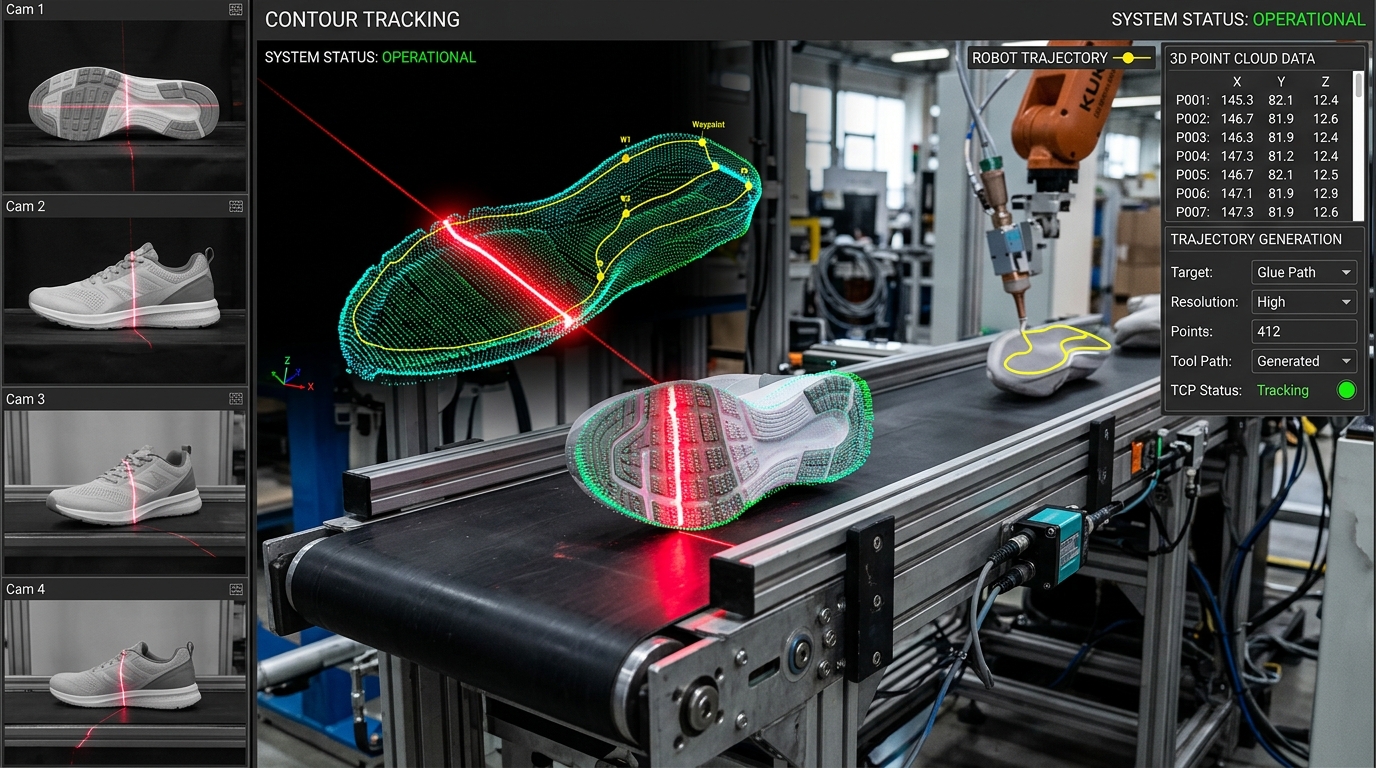
3D 線雷射掃描複雜曲面鞋底點雲,B-Spline 自動生成空間塗膠軌跡與法向量即時補償。
 Edge AI 追蹤
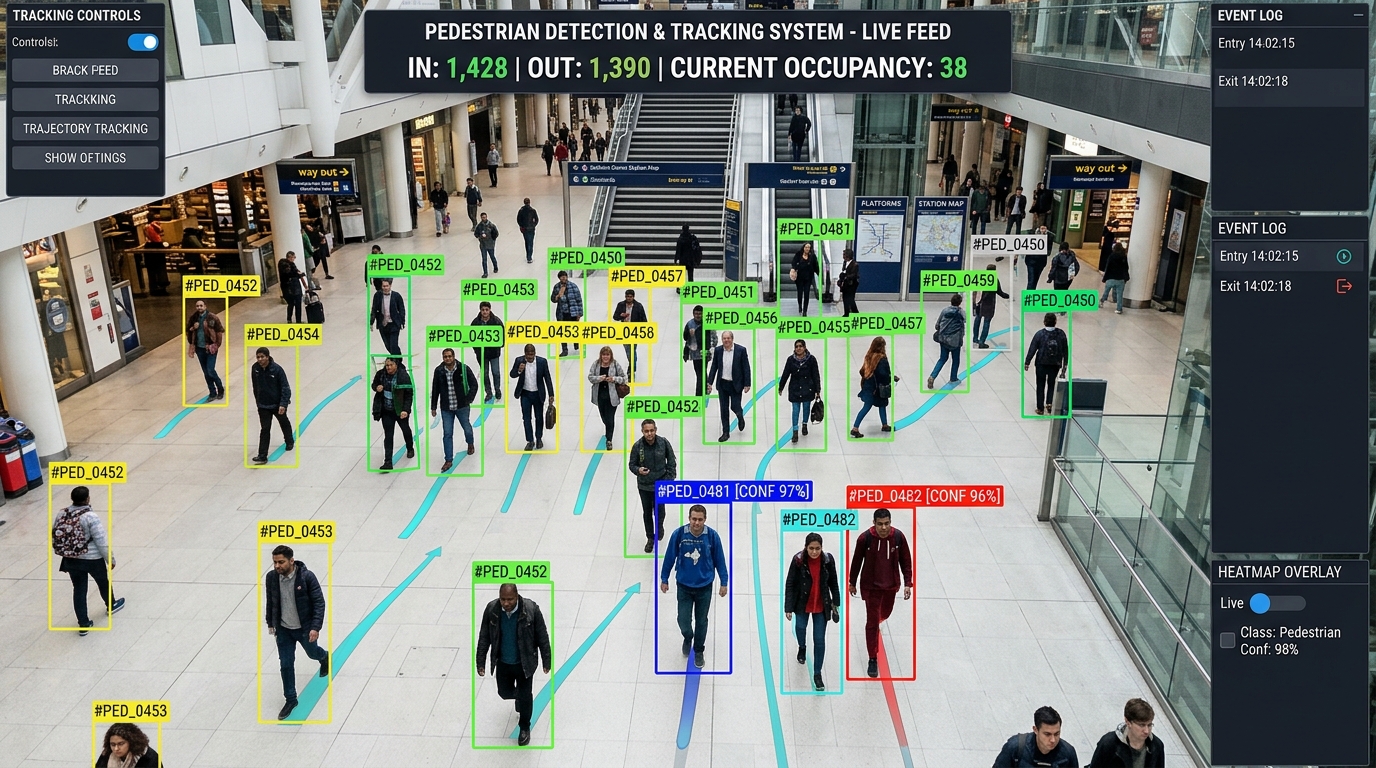
ByteTrack 多目標追蹤結合虛擬電子圍籬與熱區密度分析,解決高密度人群相互遮擋痛點。
 人臉辨識
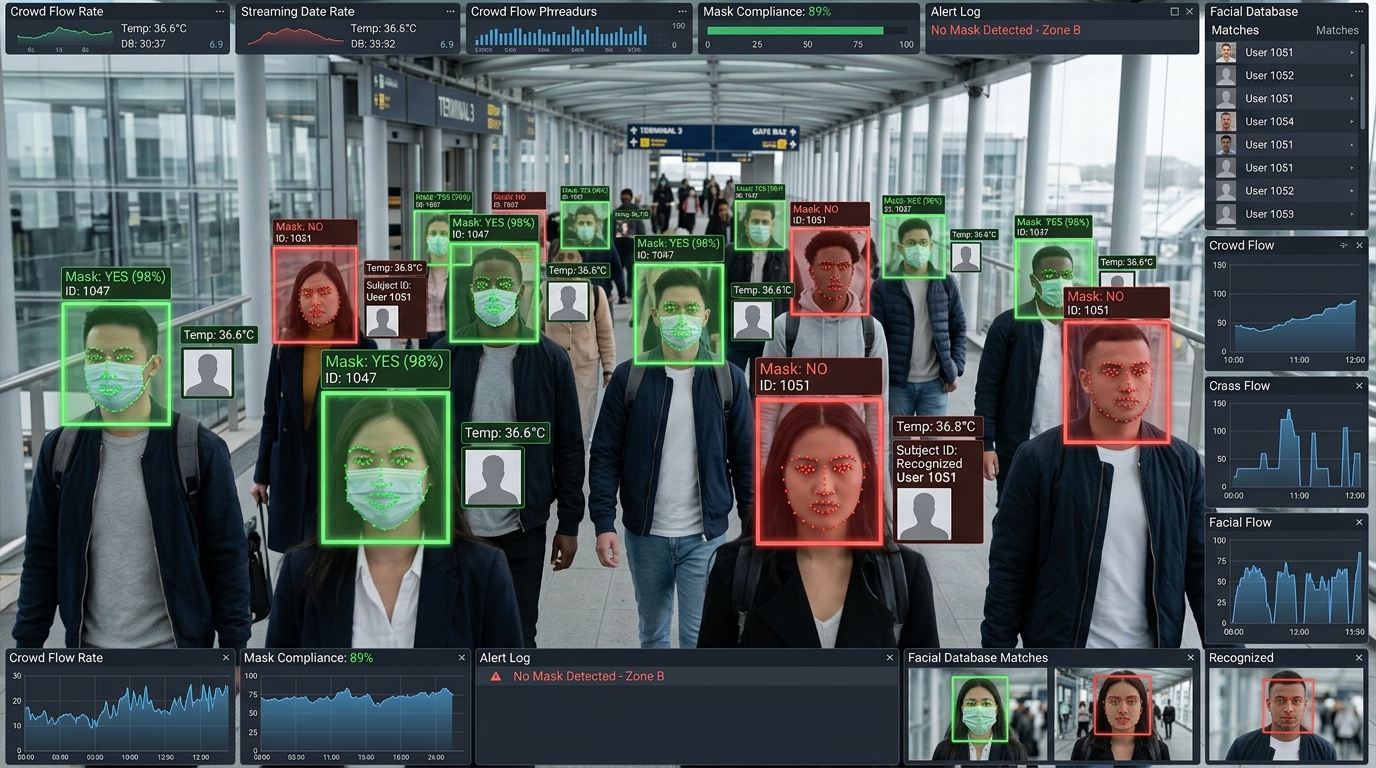
RetinaFace + ArcFace 眼周加權特徵損失模型,支援 5 人同時走動無感打卡與口罩佩戴即時檢測。
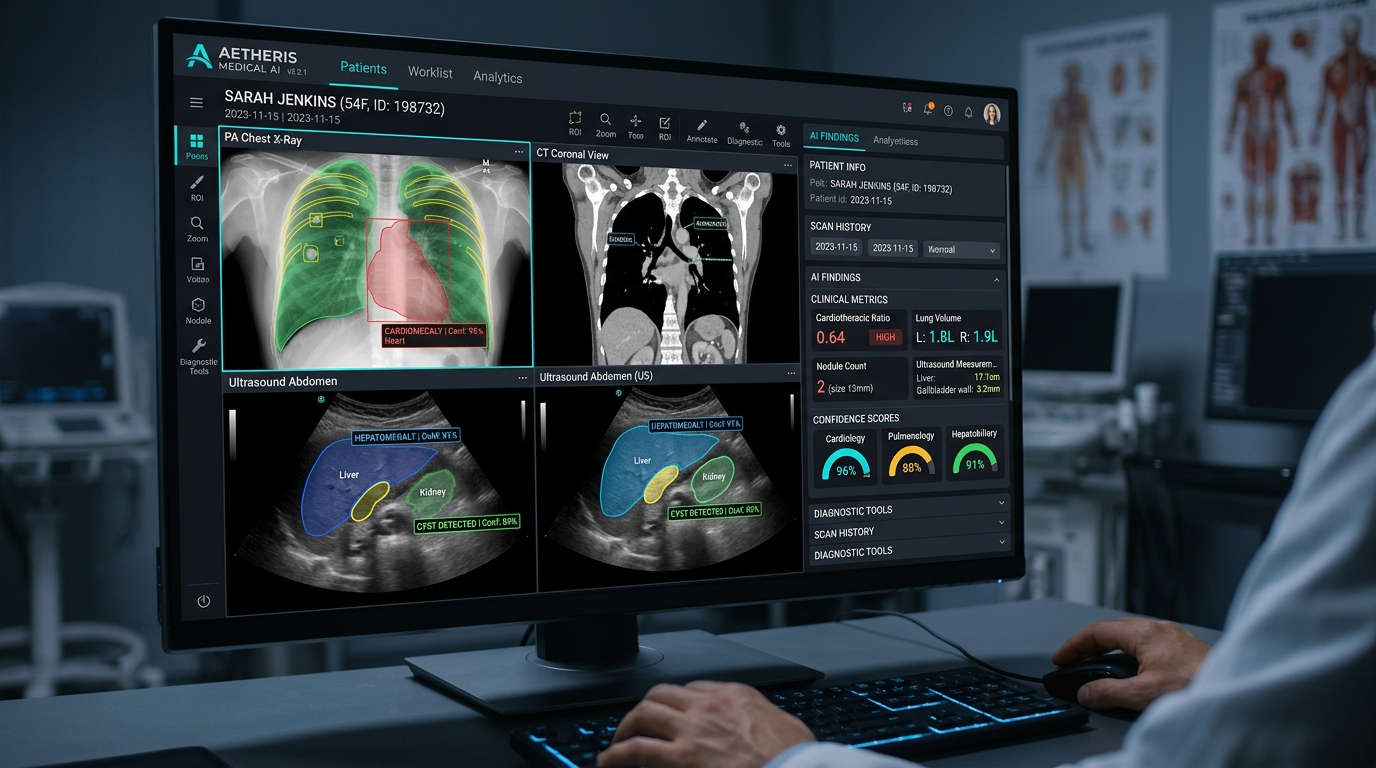 醫療 AI
Attention Res-UNet 深度神經網路針對超音波臟器、囊腫邊界與 X 光心胸比進行自動量化標註。
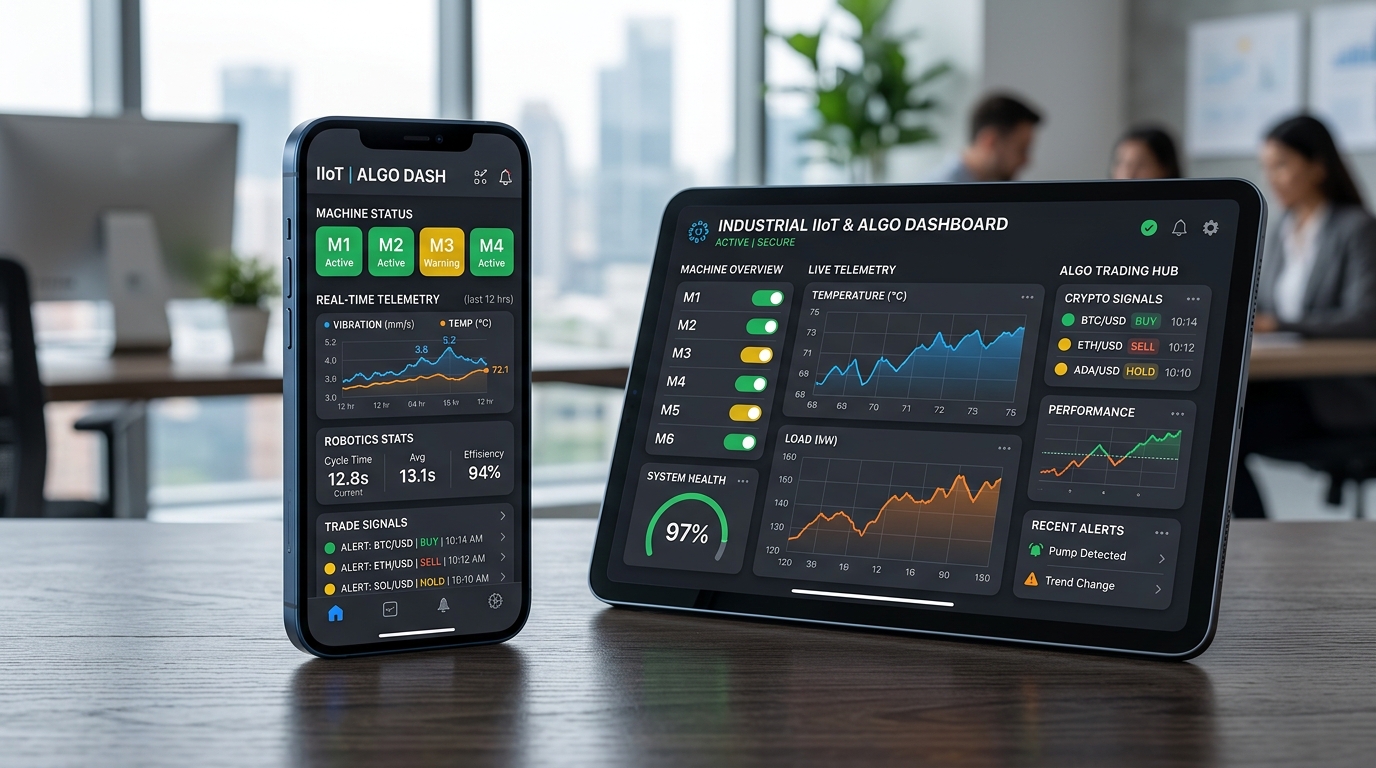 跨平台 APP
Flutter 跨平台即時儀表板,整合機台振動、溫度、機器人 Cycle Time 遠端遙測與警報推播。
| 專案名稱 (Project Name) | 產業領域 | 核心技術 (Tags) | 關鍵成效 (Impact) | 操作 |
|---|---|---|---|---|
|
🚘
AI 車牌辨識系統:偵測車牌+車牌號碼辨識
|
AI科技 | 影像辨識 車牌辨識 YOLO | 準確率 > 99.2% | |
|
📄
PSO 應用於車牌辨識最佳化演算法
|
AI科技 | PSO最佳化 影像辨識 MLP | 陰影分割率 98.6% | |
|
🔍
隱形眼鏡模具與PP杯次像素影像量測系統
|
工業AOI | AOI 影像量測 次像素 | 重複精度 ±1 µm | |
|
🔬
濕式隱形眼鏡水化全自動外觀檢測機
|
工業AOI | 隱形眼鏡 TracePro Halcon 11 | 週期 < 0.8s / 14種缺陷 | |
|
👁️
乾式隱形眼鏡模穴高速外觀瑕疵檢測機
|
工業AOI | Line Scan 20模穴並行 Rank 分級 | 20 模穴並行檢測 | |
|
🔲
玻璃基板高精度雷射/刀輪切割視覺對位機
|
工業AOI | MIL 8 雙Area CCD 閃頻對位 | 精度 ±50 µm | |
|
☀️
太陽能矽晶圓尺寸量測與紅外線隱裂檢測機
|
工業AOI | NIR近紅外 96TDI Line Scan 隱裂檢測 | 80 µm 內部隱裂 | |
|
👟
積木鞋底 (Legosole) 雙相機空間定位與自動化塗膠
|
工業AOI | 雙2D相機 齊次矩陣轉換 機器人 | 成本節省 60% | |
|
📈
幣安 (Binance) 程式自動交易與高頻量化系統
|
程式交易 | 幣安 金融 加密貨幣 | Sharpe > 2.4 | |
|
🤖
鞋業 3D 結構光輪廓提取與機器人自動點膠系統
|
製造業 | 3D視覺 ABB 機器人 自動化 | 殘差 < 0.08 mm | |
|
👥
智慧人流計數與移動軌跡追蹤系統
|
AI科技 | 物件追蹤 深度學習 Edge AI | 準確率 96.8% | |
|
😷
戴口罩多人臉即時偵測與身份辨識系統
|
AI科技 | 人臉辨識 口罩偵測 醫療防護 | 辨識率 > 98.5% | |
|
🩻
醫學影像輔助判讀與超音波 / X光病灶分割系統
|
醫學影像 | AI 分割 超音波 輔助診斷 | Dice 0.915 | |
|
📱
工業物聯網 (IIoT) 設備監控戰情室與量化交易 App
|
APP | 工業物聯網 即時戰情室 Flutter | 毫秒級同步 |
具備從底層硬體運動學、機器視覺演算法到現代雲端 AI 系統的完整全棧技術護城河
歷年於國家級學術機構、資策會與產業研發中心取得之高階光學設計、AI 影像辨識與自動化實務認證(點擊證書可放大檢視)
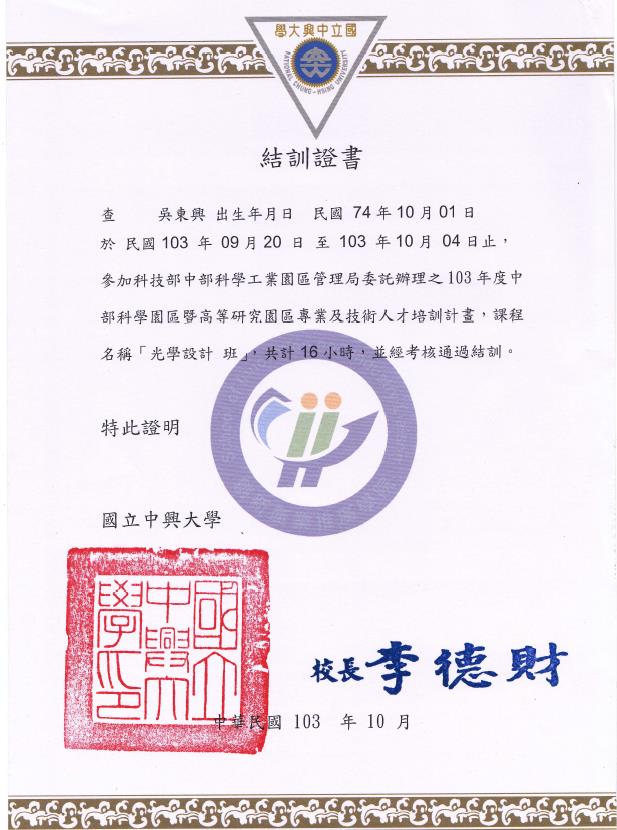
結業證書字號研推第 1020084 號(48小時高階實作)。專注於 TracePro 光學照明模擬、成像系統幾何光學與非球面透鏡數值優化。
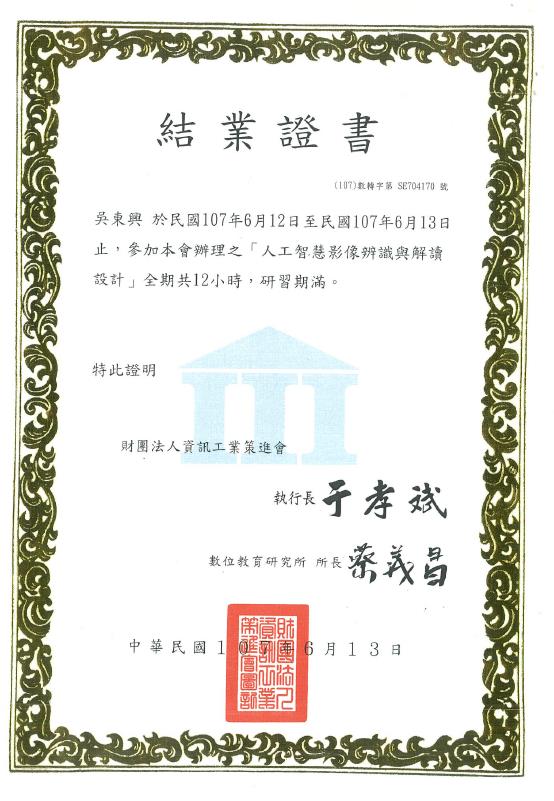
結業證書字號 (109) 數人第 03820 號(42小時)。深度掌握 CNN 卷積神經網絡、目標檢測 (Object Detection)、語意分割與工業場景邊緣推理。
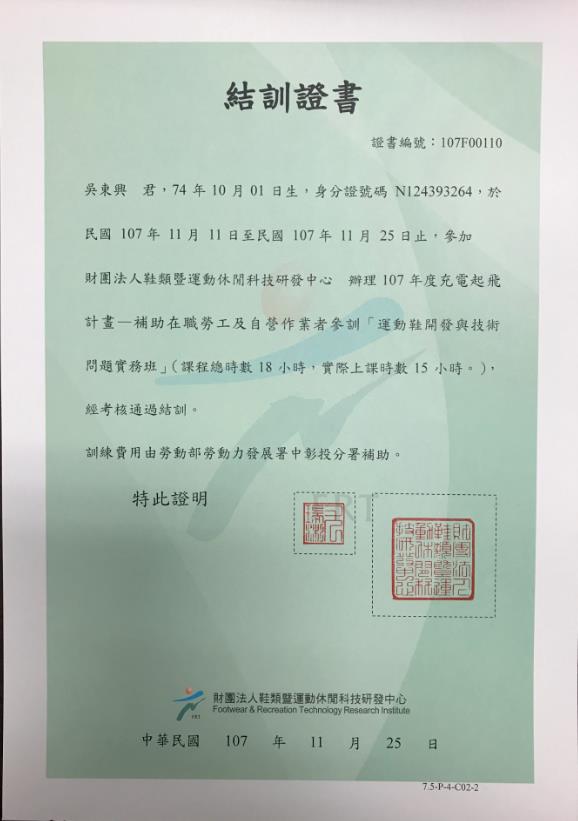
結業證書字號鞋研 (103) 業字第 1218 號。具備鞋模幾何結構、全自動成型組裝產線製程標準與 3D 視覺機器人自動化對位工藝理解。
標準化工程導入流程,確保每一個自動化專案在時程內精準交付、無縫上線
深入分析產線現場機構、光學環境、公差容許值與週期時間(Cycle Time),輸出技術架構評估報告。
建立視覺取像樣機與數學演算法模型(仿射/姿態/TCP解算),於實驗環境進行 1:1 精度驗證。
串接控制器通訊協定、開發直觀的操作人員介面 (HMI)、建構全面的異常報警與數據日誌防呆機制。
進駐產線進行實機點位對齊、極限壓力測試、操作人員教育訓練,提供完整技術手冊與售後技術支援。
公開第一線實戰踩坑紀錄、底層數學推導與開源科普教學(共 11 篇精選專題)
六軸手臂工具中心點校正數學推導:Pivot 幾何約束、最小平方法正規方程、條件數 5 道診斷門檻與 50050 警報實務避坑!
FlexPendant 微動設置四種坐標系深度圖解:空間幾何關係、階層推導樹、搖桿運動學影響與視覺定位 (TCP Vision) 實務指南!
百元有找!完整採購清單、繁中漫畫圖解、關鍵「半刮漆換向技巧」、4 部精選教學影片與直達購買連結全解析!
轉一轉把手燈泡就會亮!用最生動有趣的「磁鐵隱形手臂」與「小電子奔跑」故事圖解,揭開發電機的發電原理與馬達雙胞胎秘密!
搞懂插座與開關後面的三條線:從單相三線供電原理、180° 反相對稱波形、220V 電位疊加翹翹板比喻到三用電表實測步驟全解析。
掀開家裡的配電盤外蓋,教你一眼看懂主總開關、分路無熔絲開關、漏電斷路器與 110V/220V 迴路配置!
瞬間全黑別慌張!快速判斷是過載、短路還是漏電,掌握正確的「兩段式復歸 SOP」與高功率家電安全守則。
深入解析如何使用 LangGraph 構建生產級的多代理人協同系統,實現狀態持久化、動態分支決策與人機協同 (Human-in-the-loop)。
掌握條件型別 (Conditional Types)、模板字面量型別、型別遞迴與協變逆變,打造兼具極致型別安全與開發體驗的現代程式庫。
實戰解析 2026 年 Google Core Web Vitals 核心指標優化:徹底攻克 INP 互動延遲、LCP 最大內容繪製與 CLS 視覺穩定度。
解密如何利用 Cloudflare 邊緣全球網路,將無伺服器架構與分散式 KV 鍵值儲存結合,達成毫秒級全球冷啟動與極致回應速度。
無論您是面臨機器人高精度視覺引導校正、產線自動化軟硬體對接,或是需要客製化 AI Agent 智慧系統開發,歡迎隨時填寫需求或透過以下管道直接聯繫,我會在 24 小時內親自回覆您。